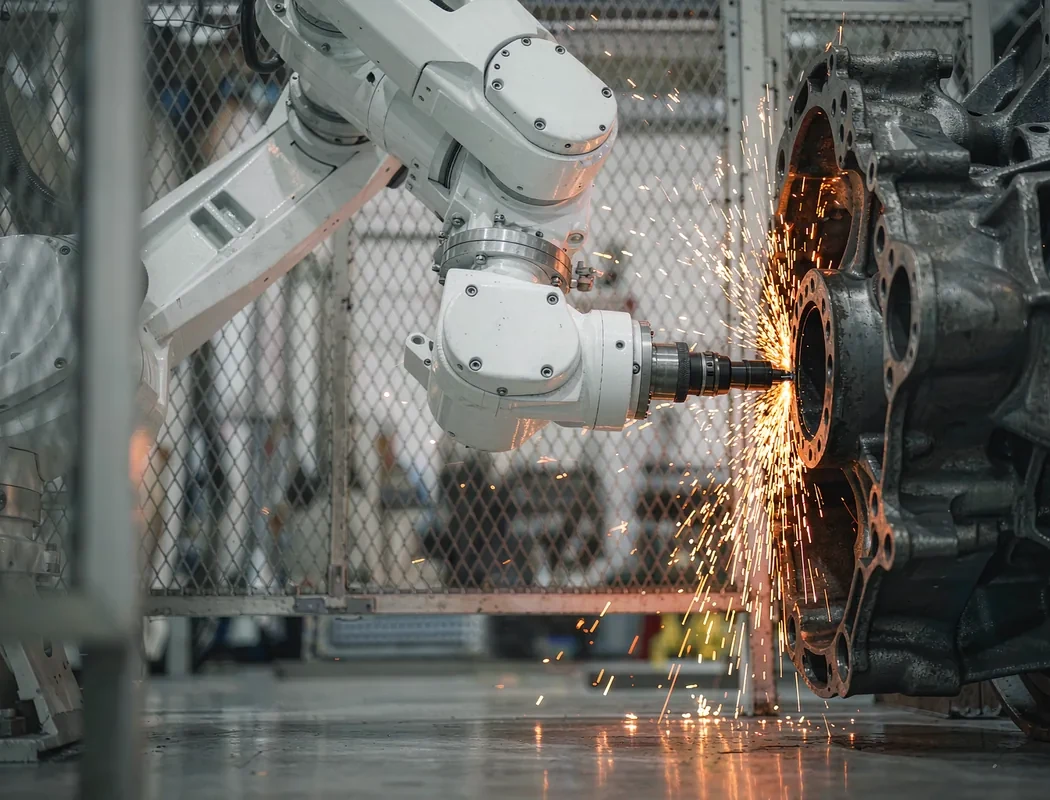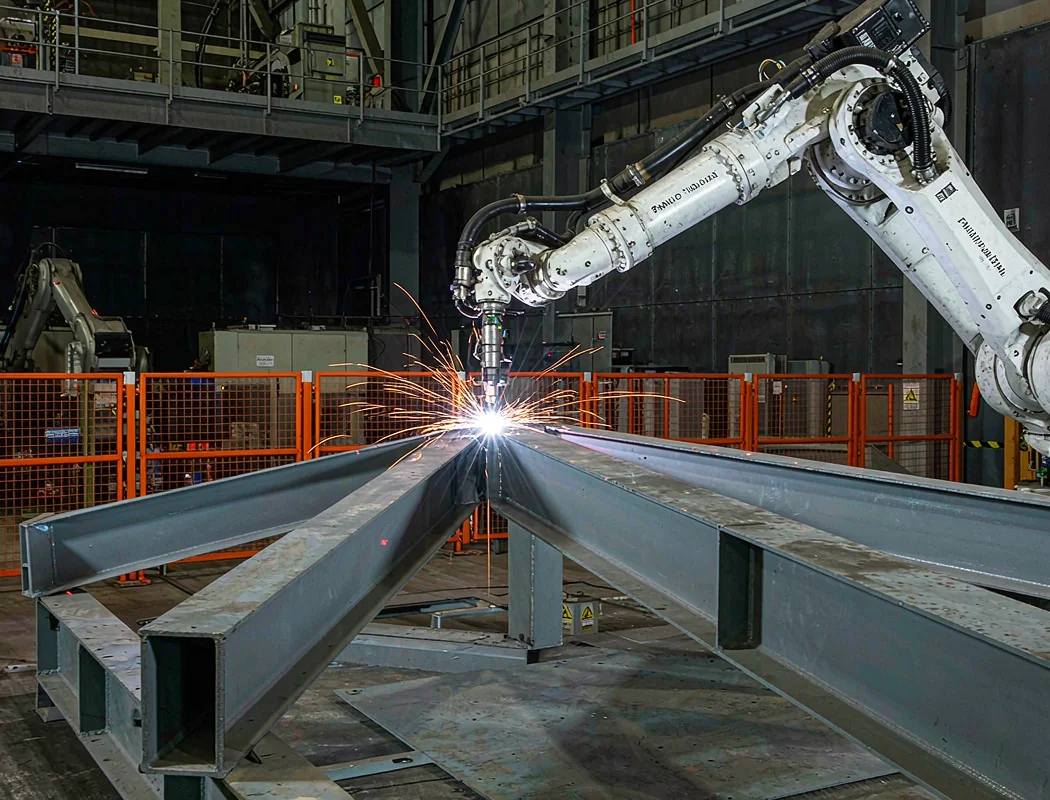
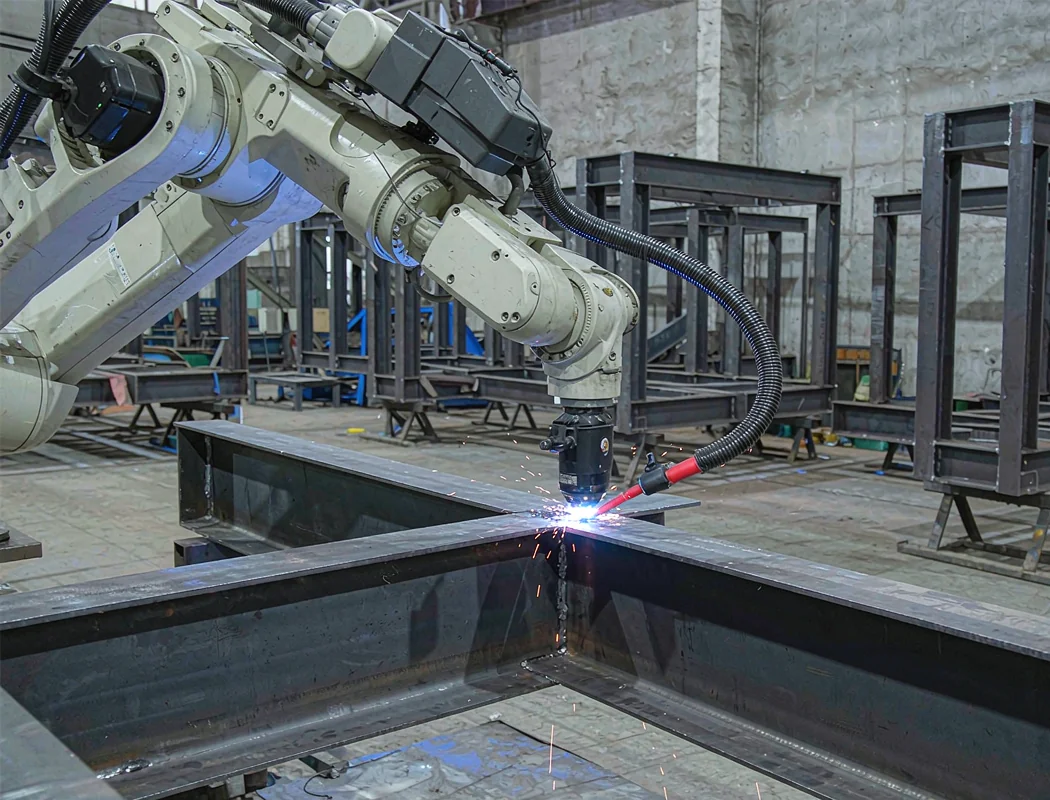
弧焊机器人在钢结构工件上施焊,弧光与火花四溅

弧焊机器人 vs 老师傅,6 年成本账我算给你看

我干了 10 多年机器人集成,弧焊站装得比点焊还多。客户聊弧焊机器人,绕不开一句话:能不能替代老师傅?答案先放这儿:能。但多数人算账的方式是错的——只拿机器人报价去比焊工月薪,这账永远算不平。今天我把 6 年的成本账完整摊开,你对着自己车间套一遍。 老师傅这笔账,工资只是零头 先看行情。东吴证券的测算里写得很直白:焊工平均工资约 10 万元一年,焊工排在整个制造业最短缺的工种之列。这还只是发到卡里的钱。社保、公积金、加班费、培训摊销,再加一笔很多人不算的——流失重置成本,过完年老师傅不来了,重新招、重新带,产线空转。行业参考值,焊工的全口径综合成本普遍是月薪的 1.5 到 1.8 倍。10 万年薪,全口径奔着 15 到 18 万去。 我去年在一家做工程机械结构件的厂里见得最真切。长直焊缝为主,两班倒 6 个焊工,年年年后缺人,老板开到一万四一个月还是留不住。招不来人,订单堆在车间里,这才是逼他找我上机器人的真正原因——不是机器人便宜,是人对不上。 手工弧焊:高温、弧光、烟尘,年轻人不愿意干的岗位 还有一笔时间账。人工焊接一天 8 小时,真正烧弧的时间占比通常只有三成上下,剩下的大头在划线、组对、翻转工件、清渣敲药皮——这是行业参考值,你可以拿秒表去自己车间掐。弧光时间占比低,说明辅助环节吃掉了产能,也说明这里头藏着机器人的替代空间。 为什么多数人算不平这笔账 三个坑,一个比一个常见。 坑一:只比月薪,不比全口径。机器人报价是明码标价,人工成本是暗账,暗账不摊开,比出来的结论全是错的。 坑二:按手速比产能,不按弧光时间比。机器人不吃中午饭、不请假,有效作业时间能做到八成五以上(行业参考值),同样一条焊缝的有效产出根本不在一个量级。 坑三:不算质量账。手工焊的焊缝质量跟着师傅的状态走,早上和下午、月初和月底都不一样;机器人的起弧收弧、摆幅、线能量是参数固化的,一致性是系统属性。返修工时和探伤不合格的返工,都是钱。 ...
2026年10月22日 · 1 分钟 · 157 字 · 自动化老汪
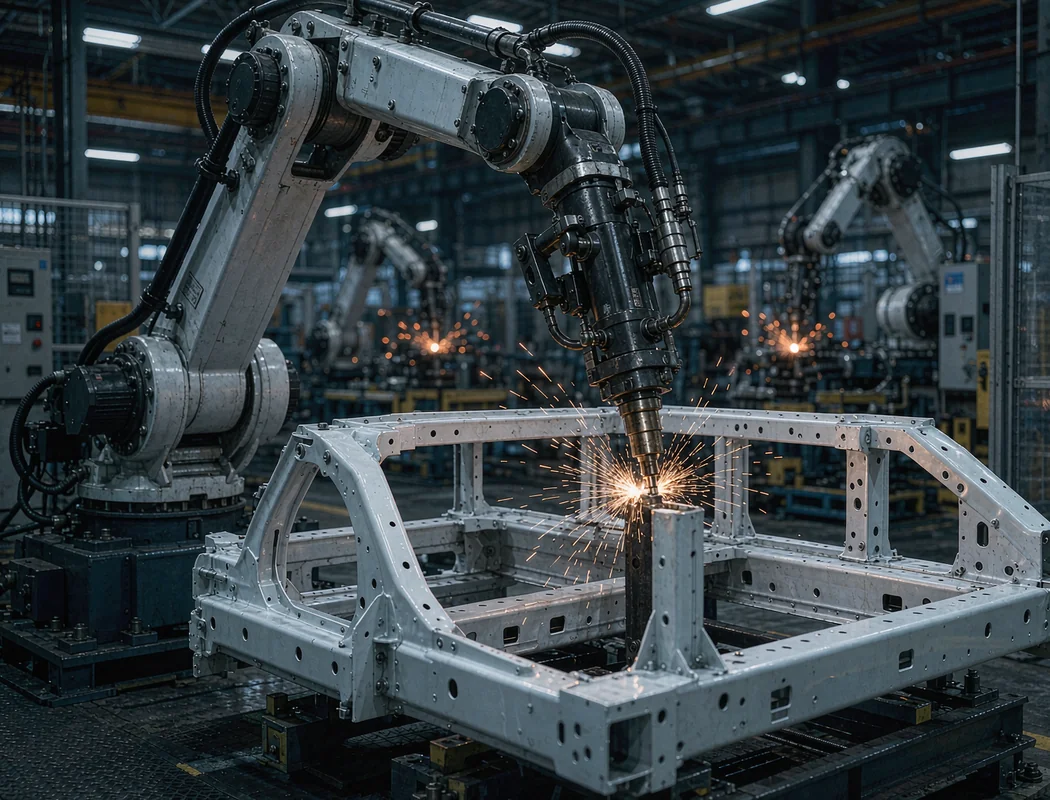
点焊机器人持伺服焊钳在汽车白车身上打点焊接,火花四溅

点焊机器人选型,只看负载等于白买

我干了 10 多年机器人集成,点焊站前后装过很多个,弧焊、打磨也都干过。聊点焊机器人选型,十个客户有八个开口就问:这台负载多少公斤?我说句不好听的:只看负载买点焊机器人,等于只看排量买车。焊钳、腕部、节拍、防护,哪一样都能让一台「参数够用」的机器人趴在产线上。 负载只是第一关,点焊和搬运不是一回事 先说个真事。去年一个做农用车车架的客户,自己照着网上查的思路选型:板材加夹具 80 公斤,焊钳 50 公斤,选台 165 公斤负载的机器人,余量还大,稳。机器进场,头两个月没毛病。第三个月开始,腕部 2 轴有异响,电极帽消耗比刚开始翻了一倍多,节拍从 12 秒掉到 17 秒。 到现场一看,问题不在负载吨位,在惯量。他们中途换了把大一号的焊钳,钳体更重、重心离腕部法兰更远。负载表上看没超,腕部允许惯量早超了。机器人天天带病满负荷跑,异响、发热、电极帽跟工件贴合不好,飞溅加大,帽消耗就上去了。这个账老板一直算到机器人报修才算明白。 这就是点焊和搬运不一样的地方。搬运是负载挂在法兰正下方,力臂短;点焊是焊钳探出去夹工件,重心远、惯量大,还得加减加速来回摆。纸面上你对比的是公斤,车间里较劲的是公斤·米。 点焊机器人真正的负担在腕部:焊钳重、重心远、惯量大 六个参数按这个顺序过一遍 我给客户选型,从来不是先报型号,是先过一遍这张表: 参数 看什么 常见坑 负载 焊钳+线缆+修磨器接口全算进去 只算钳体重量,线缆水气管没算 腕部允许惯量 厂家样本里 WCP 一栏,对照焊钳惯量值 换大一号焊钳没人复核,腕轴过载 重复定位精度 ±0.05 到 ±0.1mm 量级都够点焊用 被销售用精度话术加钱,点焊用不上 自由度 6 轴,看焊钳姿态能不能避开夹具 5 轴便宜但姿态不够,现场加弯头凑合 防护等级 焊渣飞溅、粉尘,看 IP54 还是 IP65 裸机装焊渣区,半年线缆皮全是孔 节拍 焊点数×单点时间+空行程,拿真实工件试跑 按理论循环算产能,落地差一截 几个要点展开说。 ...

2026年10月21日 · 1 分钟 · 137 字 · 自动化老汪
弧焊机器人在钢构工件拐角处焊接,火花四溅,焊缝成形清晰

弧焊机器人进口还是国产?10 万差价看 3 条底线

我干了 10 多年机器人集成,弧焊站调过多个,其中多台是激光跟踪铝合金焊。点焊、打磨也干过。客户坐下来第一句话经常是:弧焊机器人买进口还是国产? 这个问题我从来不直接回答。我只回一句:你先把三条底线画清楚,再比价格。否则 10 万差价可能让你多花 20 万。 今年工博会之后,弧焊机器人问的人特别多。有人问的是品牌,有人问的是价格,很少有人先问自己的焊缝适合什么。这就是最容易踩坑的地方。 底线一:重复定位精度和轨迹稳定性,不是看纸面参数 很多销售会给你一张纸:重复定位精度 ±0.05mm,国产也能做到 ±0.05mm,和 ABB、发那科一样。但纸面参数是实验室测的,车间里是两回事。 弧焊不是点焊,点焊只要一个点对准就行。弧焊是一条焊缝连续走,起弧、收弧、拐角、多层焊,整个轨迹不能有抖动。国产机器人在低速直线段表现不错,一进入复杂转角或高速连续焊,轨迹抖动就会放大。你肉眼看不出来,焊缝成形会告诉你。 我调过一个钢构焊接项目,国产 6 轴机器人,负载 10kg,臂展 1.4 米。直线焊缝没问题,到了 T 型接头拐角,焊缝高度突然高出 2mm。查了半天不是焊接参数问题,是机器人轨迹在拐角处减速不平滑,导致焊枪姿态变了。后来换了一台 ABB IRB 1520ID,同样程序,拐角稳了。 弧焊机器人走 T 型接头拐角:轨迹一抖,焊缝高度立马变脸 这不是说国产不能做。而是说:如果你的焊缝以长直线为主、节拍不快,国产完全够用。如果你的工件是复杂空间焊缝、拐角多、对成形要求高,进口机的轨迹规划和伺服响应还是更稳。 ...

2026年10月19日 · 2 分钟 · 255 字 · 自动化老汪
打磨机器人回本要多久?10年集成老兵算笔明白账

打磨机器人回本要多久?10年集成老兵算笔明白账

我干了10多年机器人集成,弧焊站调过30多个,这两年主要泡在打磨机器人项目上。10月12号到16号,工博会在上海开,朋友圈刷屏的全是人形机器人。我想说句实话:打磨车间,真别急着追这个热闹。 交付元年,先看交付什么 这届工博会有个词很热——具身智能交付元年。据证券时报报道,业内对机器人的关注已经从「长什么样」变成了「能不能上产线」。艾利特一台搭载大模型的穿扎带机器人,亚毫米精度,来料位置不对、扎带穿偏了,它自己实时纠偏。智元的精灵G2在龙旗科技南昌工厂量产线上下料,36小时完成并线,单班处理约3000台。黑湖科技的工程Agent,1分钟解析图纸工艺,准确率95%。 你想想这什么概念:行业比的不是谁的动作花哨,是谁能给出可量化的交付指标。 可你回到车间看看,打磨工位还是老样子。粉尘大、噪音高,行业公开资料里打磨工月薪开到两三万还是难招人。人工打磨良品率普遍在85%到90%之间,一个轮毂打磨班组4个人,一年人工加社保奔着40万去,废品损失还得另算。 (配图:老车间人工打磨,粉尘弥漫) 为什么很多厂还在犹豫 三个原因,一个比一个实际。 第一,毛坯误差大。铸件毛坯差个两三毫米太正常了。刚性打磨碰上这种毛坯,轨迹是死的,件是活的,机器人干得越快,过切漏磨越多。我见过有厂买回来一台打磨机器人,节拍达标了,一致性反而不如人,最后设备吃灰。 第二,力控没做对。老师傅手上的劲是活的:砂带磨到尖角,压力自然减;到了大平面,压力加回来。这套「手感」本质是压力、进给、余量三者的实时匹配。机器人没有力控浮动机构,就是拿死劲硬磨,砂轮损耗忽高忽低,工件表面一刀深一刀浅。 第三,选型拍脑袋。不少厂按报价单买设备,谁便宜买谁,不看试磨、不看同品类案例。设备到厂才发现,节拍、良率、砂耗三样总有一样不达标,扯皮扯到怀疑人生。 (配图:力控浮动主轴贴合铸件特写) 成熟方案:力控、浮动、视觉 现在的打磨机器人工作站,能稳定上产线的方案核心就三块:力控恒压、浮动主轴、3D视觉引导。 按行业公开资料,力控精度做到±1牛以内的产品市面上已经有不少,配合力控浮动结构,±0.5毫米左右的毛坯偏差可以自适应,恒力贴合就不会过切。3D视觉管的是识别和换型:换产品时换夹爪、调对应程序,换型时间能压到分钟级,不用再调机械限位。 投入多少?按行业公开报价区间:适配中小铸件的基础款六轴打磨工作站,20万到40万;含视觉、力控、除尘的通用型方案,30万到80万;大型一体化铸件要上百万。 回本账怎么算?按厂商公开测算的行业参考值——注意,这不是哪个项目的实测,各家毛坯和节拍差别太大——一台打磨工作站通常能替代3到8个人,24小时两班运转的话,年省人工成本普遍在20万以上,投资回报周期普遍在12到18个月,长一点的项目1.5到2.5年。产量越大、人工替代比例越高,回本越快。 给三个建议,按顺序来: 先送样件试磨,把你的毛坯最差状态的件拿去,别拿最好状态的糊弄自己。再去看同品类铸件的运行现场,盯着看半小时节拍和良率,比看十场发布会有用。最后,合同里写清节拍、良率、砂耗的验收标准,验收指标写不进去的供应商,直接pass。 该看的不是热闹,是账 工博会上黑湖的人说了句实在话:决策型Agent不是为了替代老师傅,是有一二十年经验的老师傅太难招了。打磨也一样。机器人抢不走老师傅的工艺,它只是把粉尘、噪音和夜班接走了。 借着「十五五」规划推中小企业设备自动化改造的政策窗口,想把打磨这块啃下来的厂,先把样件寄出去试磨,别的都好说。 你车间打磨这块,现在几个人在干?留言聊聊(邮箱见关于页)。 关注我,下期讲弧焊机器人的激光跟踪怎么调——30多个弧焊站踩过的坑,一次说清。(订阅入口:站内右侧「订阅」按钮 / RSS) 延伸阅读: 自动化改造专题:更多机器人选型实战(建站初期按标签页归档,待相关文章发布后补内链至具体篇目) 机器人选型专题:试磨、验收与合同要点(同上,标签页自动聚合站内同类文章) 信息来源 证券时报《不是AI与制造业简单叠加 从工博会看新一代智能制造发展趋势》(2026-10-15)——支撑:工博会业内关注点从形态转向「能不能上产线」、交付元年提法、艾利特Primo大模型机器人亚毫米精度实时纠偏、智元精灵G2在龙旗南昌工厂36小时并线/单班约3000台。 中国经济网《千行百业乘AI而上 工博会凸显制造业升级新图景》(2026-10-13)——支撑:黑湖工程Agent约1分钟图纸工艺解析、准确率95%、决策型Agent为填补老师傅人才缺口而非替代的论述。 中国新闻网《第二十六届工博会:机器人技多不压身》(2026-10-12)——支撑:工博会主题、聚焦具身智能/工业大模型/数字孪生的行业背景。 浦东新区政府网《工博会上创新成果吸睛》(2026-10-14)——支撑:2026年为具身智能产业交付元年、机器人量产元年的行业判断。 工业和信息化部等十部门《促进中小企业发展「十五五」规划》——支撑:中小企业设备自动化/数字化改造、参与「人工智能+制造」的政策窗口。 行业公开报价与厂商公开测算(八方资源网等B2B平台多方交叉比对)——支撑:打磨工作站投入区间、替代3-8人、回本12-18个月至1.5-2.5年、力控精度±1牛以内、换型分钟级;文中均标注为「行业参考值」,非实测。 奇力达官网行业分析文章——支撑:打磨车间招工难(月薪2-3万)、人工打磨良品率85%-90%的背景描述(行业公开资料,仅作背景引用)。

2026年10月16日 · 1 分钟 · 39 字 · 自动化老汪
10 多年机器人调试,客户最爱问的 3 个问题

10 多年机器人调试,客户最爱问的 3 个问题

干了 10 多年机器人调试,做过多个弧焊站,其中多台是激光跟踪铝合金焊,还有多个点焊站项目。前两年转到打磨机器人研发,做力控、浮动头、路径规划。手碰过的设备:ABB IRB 4600、IRB 4600-150、KUKA KR16-2、发那科 R-2000iB/165F,国产有埃斯顿 ER20-1200、埃夫特 CR12。 干了 10 多年,客户问的问题翻来覆去就三类:能不能全自动,多少钱,多久回本。 能不能全自动? 客户走进车间,第一句话经常是:“老师,这个能不能全自动?” 我的回答不是"能"也不是"不能"。我会先问三件事。 工件一致吗?打磨不锈钢薄壁件,客户说"都是标准件"。我拿卡尺量了 20 个,公差 ±0.4mm。再来料的时候夹具压紧,还会再变形 0.3mm。机器人想"看"着干,得先上视觉;不想看,就得让工件先归位。归位不到位,全自动就是自欺欺人。 我碰过最极端的一个案子,铝合金冲压件,客户说公差 ±0.3mm。我到了现场,量到公差最大跑到 ±0.8mm。夹具是弹簧压紧,件在夹具里还会上下浮动 0.5mm。这种工况想全自动,除非上激光视觉加工力控打磨头加机器人在线补偿,成本翻倍。客户听完就改成了半自动加人工调头。 来料稳吗?有个客户做车身侧围,点焊机器人 3 个点位,机器人程序没问题。但来料的板材厚度和厂家承诺差 0.2mm,焊钳压变形不一样,就频繁跳枪。半年时间,跳枪事故 40 多次。最后不是改机器人,是换供应商。 ...

2026年10月15日 · 1 分钟 · 212 字 · 自动化老汪

IRB 140 焊枪 TCP 标定偏了,程序不用改先查这三点

上个月接了一个调试单,客户换了一把焊枪,程序一个字没动,焊接点整体偏移了 8 毫米。 第一反应是 TCP 丢了。多数人会直接去重新示教 TCP,其实先查这三步,能省掉大半个停机时间。 先确认焊枪有没有装歪。 松开法兰面的四颗螺栓,手动把焊枪转到自然位置再看导电嘴方向。现场经常是螺栓扭矩没给够,或者枪颈没顶到底座。有两次我拆开看,枪身跟底座差了 15 度,肉眼根本看不出来。 拿直尺顶在法兰面和枪体两个平面上,量出来的缝隙超过 0.5mm 就得重新紧固。 再看工具号对不对。 robtarget p1 := ... wobj := w1 tool0 := $curr_tool 程序里如果写死了 tool0,而示教时用的是 tool2,那就是拿 A 枪的参数去干 B 枪的活。这种错在现场特别隐蔽,因为手动单步走一遍看着正常。 确认办法很简单:把 tool0 的 z 偏移改成负值试试,如果焊接点往上走了,那就是工具号错配,不是 TCP 丢了。 ...

2026年10月14日 · 1 分钟 · 49 字 · 自动化老汪

铝合金激光跟踪焊接,起弧那一下的气孔从哪来

6061-T6 板材,板厚 3mm,跟激光焊机配的跟踪器。客户给的参数表写着 18A,280mm/min,结果一弧就出气孔,焊缝表面全是小孔。 拆开看,母材已经打磨干净了,喷嘴高度也对。查下来是三个地方叠在一起。 保护气流量给低了。 参数表上写的是氩气 8L/min,实际现场接的气路用的是氩气混二氧化碳,浓度大概 5%。铝合金对氧含量敏感得很,氧稍微一高就出气孔。 换成纯氩,纯度 99.999%,流量提到 15L/min,气孔立刻少了一大半。 焦点位置没对上。 激光焊的焦点要是偏了,能量密度分布就变了。我拿废料板做了个试切,30A 那档切出来的坡口宽度不均匀,一侧明显宽。这就是焦点偏了。 重新对焦的时候别信那个自动对焦按钮,跟踪器装在运动轴上的时候,自动对焦经常差零点几毫米。手动打激光点测一下,落在焦面上才是准的。 干伸伸长要压短。 这个最容易被忽略。干伸 8mm 的时候,保护气流到熔池的路变长了,到达的时候已经被稀释。压到 3mm,气孔基本消失。 最后一组能用的参数:15A,270mm/min,纯氙 15L/min,干伸 3mm。跟参数表差了将近 20%,这也是为什么纸上参数永远不如现场调一遍。 顺带说一个反直觉的事:电流不是越高越好。我一开始想通过加大电流提高熔深,结果气孔更多。后来才知道加大电流让熔池搅拌变剧烈,卷入空气的概率反而上升。 板材厚度超过 4mm 的话,单道焊已经压不住了,要么开坡口,要么走两道搭接。这部分等下次做完再写。 你们厂里铝合金焊接的电流是怎么定的?留言聊聊(邮箱见关于页)。

2026年10月12日 · 1 分钟 · 30 字 · 自动化老汪

打磨机器人力控和浮动头打架,浮动行程设多少合适

客户要抛 6mm 厚的铝合金件,平面度要求 0.1mm。设备上装了力控,上面又挂了浮动头,两个东西一起用,结果不是力控进不去就是浮动行程不够。 这两个机构在抢同一个方向的控制权。 先搞清楚浮动头是干什么的。 浮动头本身是柔性的,磨头压在工件上靠自带的弹簧让路,行程用完了就变硬了。力控是在这个基础上再叠一层,用电流或者气压检测接触力,超过设定值就往后退。 所以浮动行程决定了「能吃多深的工件」,力控决定了「碰到多大力就退」。两个参数必须配合,不是各调各的。 6mm 铝件,浮动行程给 4mm。 按经验值,抛光余量在 0.2mm 左右的话,浮动行程是余量的 15 到 20 倍。0.2mm 对应 3 到 4mm,这台最后定的 4mm。 行程给到 6mm 的问题很明显:磨头在空气里能走 6mm,等真碰到工件只压缩了 0.3mm,剩下的 5.7mm 全在空行程里。力控信号来得特别晚,等检测到力的时候工件已经被压出形变了。 ...

2026年10月10日 · 1 分钟 · 49 字 · 自动化老汪
订阅