我干了 10 多年机器人集成,点焊站前后装过很多个,弧焊、打磨也都干过。聊点焊机器人选型,十个客户有八个开口就问:这台负载多少公斤?我说句不好听的:只看负载买点焊机器人,等于只看排量买车。焊钳、腕部、节拍、防护,哪一样都能让一台「参数够用」的机器人趴在产线上。
负载只是第一关,点焊和搬运不是一回事
先说个真事。去年一个做农用车车架的客户,自己照着网上查的思路选型:板材加夹具 80 公斤,焊钳 50 公斤,选台 165 公斤负载的机器人,余量还大,稳。机器进场,头两个月没毛病。第三个月开始,腕部 2 轴有异响,电极帽消耗比刚开始翻了一倍多,节拍从 12 秒掉到 17 秒。
到现场一看,问题不在负载吨位,在惯量。他们中途换了把大一号的焊钳,钳体更重、重心离腕部法兰更远。负载表上看没超,腕部允许惯量早超了。机器人天天带病满负荷跑,异响、发热、电极帽跟工件贴合不好,飞溅加大,帽消耗就上去了。这个账老板一直算到机器人报修才算明白。
这就是点焊和搬运不一样的地方。搬运是负载挂在法兰正下方,力臂短;点焊是焊钳探出去夹工件,重心远、惯量大,还得加减加速来回摆。纸面上你对比的是公斤,车间里较劲的是公斤·米。
六个参数按这个顺序过一遍
我给客户选型,从来不是先报型号,是先过一遍这张表:
| 参数 | 看什么 | 常见坑 |
|---|---|---|
| 负载 | 焊钳+线缆+修磨器接口全算进去 | 只算钳体重量,线缆水气管没算 |
| 腕部允许惯量 | 厂家样本里 WCP 一栏,对照焊钳惯量值 | 换大一号焊钳没人复核,腕轴过载 |
| 重复定位精度 | ±0.05 到 ±0.1mm 量级都够点焊用 | 被销售用精度话术加钱,点焊用不上 |
| 自由度 | 6 轴,看焊钳姿态能不能避开夹具 | 5 轴便宜但姿态不够,现场加弯头凑合 |
| 防护等级 | 焊渣飞溅、粉尘,看 IP54 还是 IP65 | 裸机装焊渣区,半年线缆皮全是孔 |
| 节拍 | 焊点数×单点时间+空行程,拿真实工件试跑 | 按理论循环算产能,落地差一截 |
几个要点展开说。
腕部允许惯量这栏,多数人买机器前根本没翻到那一页。选型时把焊钳厂家给的惯量参数要过来,对着机器人样本核一遍,五分钟的事,省的是几十万的返工。
重复定位精度,点焊没弧焊那么娇气。弧焊一条缝连续走,抖一点焊缝就变脸,这个我在弧焊机器人进口国产怎么选那篇里细说过。点焊是一个点一个点打,位置准就行。所以别在精度上多花钱,钱要花在别处。
防护是点焊的大头。焊渣飞溅、电极帽修磨的铜屑、水气渗漏,全往机器人身上招呼。焊渣重的工位,别心疼那几万块,该上高防护就上,或者加防护服。我见过一台装在焊渣区的裸机,半年下来线缆皮全是烧孔,换一套管线加停线,钱早超过差价了。
节拍是老板最关心、也最容易算错的。正确算法:焊点数 × 单点循环时间 + 空行程移动时间 + 上下料时间。单点循环含加压、通电、维持、松开,行业参考值两三秒一个点,具体看板厚和焊钳。理论算完,一定要拿真实工件试跑,掐表。
我的选型动作清单
顺序别搞反:先定焊钳,再选机器人。
焊钳先定伺服还是气动。伺服焊钳贵,但电极压力可控、飞溅少、电极帽省,还能做软接触,对薄板件友好。气动便宜,压力跟着气源走,调起来糙。预算紧、板厚均匀的结构件,气动也能干;板薄、外观件、要焊点一致性,直接伺服。
机器人本体的选择,现在不用死磕进口。海关总署 10 月中旬刚公布的数据:前三季度我国工业机器人出口近百亿元,增长 16.9%。出口都能打,国内点焊这种对本体精度要求不算最高的场景,国产机性价比很能打。负载这一档,行业内常见选 165 到 210 公斤级的机型,比如 ABB 的 IRB 6700 系列、发那科的 R-2000iC 系列、安川的 SP 系列,国产的埃斯顿、汇川同负载段也有对应产品。选哪家,回到上面的表逐项核,而不是先认牌子。
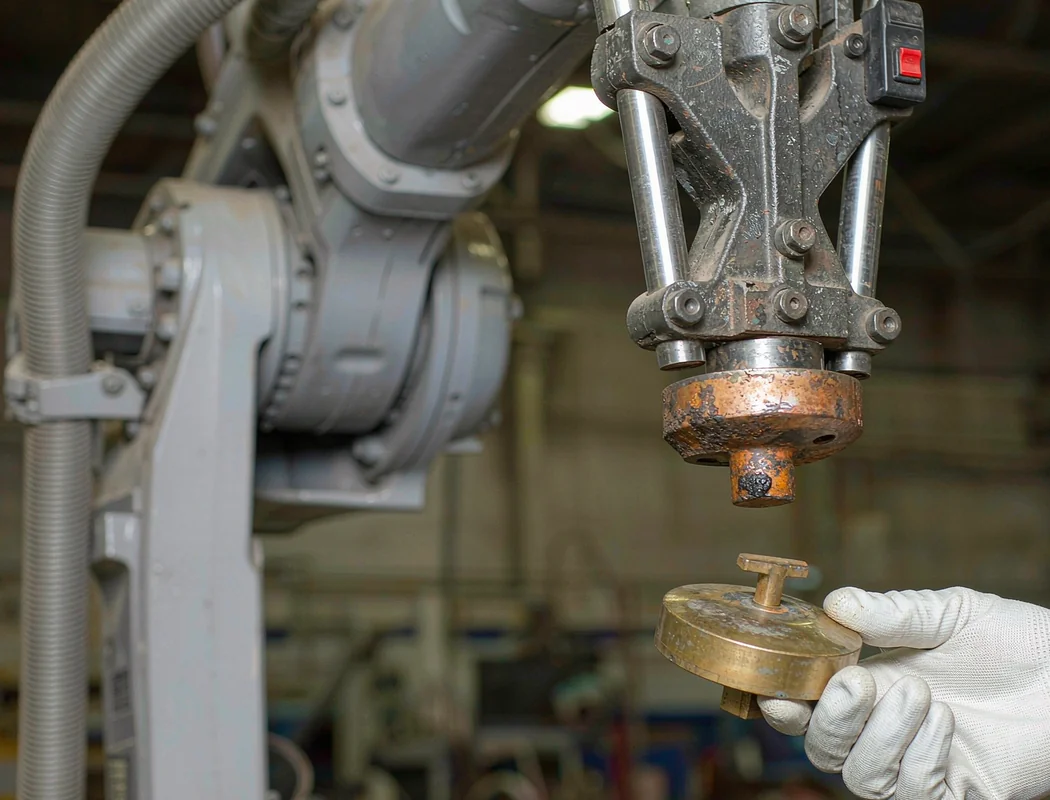
外围配置三件套别省:自动修磨器、换帽计数、水气单元。电极帽磨完不修,焊点质量一路往下掉;修完不计数,该换不换直接烧穿工件。这三样加起来占整站成本不多,缺了它们才是真贵。
投入和回本给个量级。一套点焊工作站(本体+伺服焊钳+修磨器+水气+工装+编程调试),行业参考值 60 万到 120 万。回本看班次和焊点量,行业参考值常见 18 到 36 个月,班次多、焊点密的汽车零部件场景更短。这是行业参考值,不是你项目的实测值,具体拿你的焊点数找集成商细算。
还有一条给三年后的你:选型时留意控制和接口的开放性。这次工信部在国新办发布会上也说了,正在研究起草新一代智能制造的政策措施,方向就是支持智能机器人、推动工业智能体在设备运维这些场景落地。点焊的电流曲线、气压曲线数据一直在产生,多数车间只存不用。今天选机器留好数据接口,三年后上智能监控不用重走线。
写在最后
点焊机器人选型,负载只是入场券,腕部惯量、防护、节拍才是决定你产线稳不稳的东西。先定焊钳再选本体,拿真实工件试跑节拍,钱花在修磨器和防护上,不花在精度话术上。
这和我在第一篇聊的客户三问、打磨机器人的回本账里说的道理是通的:设备是壳,工艺和配套才是钱花得值不值的地方。
觉得有用,关注我,下期讲弧焊机器人替代老师傅的 6 年成本账。 站点右上角和页脚都有订阅入口,RSS 一订,更新自动推给你。
留言聊聊:你现场的点焊机器人,选型时腕部惯量这一栏核过没有?节拍是试跑出来的还是按样本算的?
信息来源
- 国务院新闻办公室 2026-10-20 新闻发布会(央视新闻、中国新闻网、新京报报道):工信部总工程师王卫明表示正在研究起草新一代智能制造政策措施,支持研发智能机器人,围绕设备运维等场景稳妥开展工业智能体研发与应用验证——支撑「留好数据接口、为智能化改造预留空间」的论点
- 海关总署 2026-10-14 前三季度进出口发布会(人民网报道):前三季度我国工业机器人出口近百亿元、增长 16.9%——支撑「国产机器人本体出口表现、选型不必死磕进口」的论点
- 深圳海关数据(央视财经 2026-10-13 报道):2026 年前 8 个月深圳各类机器人出口 111.3 亿元、同比增长 12.2 倍,出海模式从「卖一台设备」转向「交一套能力」——支撑「买的是整套工艺能力,不是裸机」的选型观点
- 菜鸟集团联合罗兰贝格《2026 年机器人白皮书》(中国经济网 2026-10-13 报道):中国企业商用服务机器人全球出货量占比超八成,工业机器人出口规模实现对进口的超越——支撑国产点焊机器人选型可行性的背景论据
- 点焊单点循环时间、整站投入区间、回本周期均为行业参考值,基于作者一线项目经验与供应商询价整理,非实时报价
- 焊钳惯量过载、节拍下滑、防护损坏等案例为作者 10 多年调试经历,已脱敏处理;ABB IRB 6700、发那科 R-2000iC、安川 SP 系列为各品牌公开产品资料