我干了 10 多年机器人集成,客户聊打磨聊焊接,参数抠得很细,一到搬运机械手就一句话:搬运嘛,能抓起来放过去就行。这是最坑人的想法。重型直角坐标机械手的精度平时看不出来,一上量产就是真金白银的报废。精度差 0.5mm 到底意味着什么,今天掰开讲。
先看一个班次废掉一垛板的现场
去年看过一条剪板下料线。50 公斤钢板从剪板机转到折弯机定位台,用的是重型直角坐标机械手,龙门双轴加气动夹爪。客户报的毛病是折弯尺寸不稳,一个班十几件超差报废,废件在车间角落堆成了小山。
现场蹲了半天,问题不在折弯机,在机械手的停位。同一块板,落到定位台上,前后能差出小 1 毫米。操作工凭手感把板往挡块上敲,敲得正的没事,敲不动的就是废件。你要说这怪工人,工人说:我一天抓八百次,总有三五次它自己落歪。
这不是孤例。还有一家做物流装备的,机械手往输送线放料,停位飘,料箱卡滚筒边缘,卡一次停线叫一次人。老板以为设备坏了,其实设备一点没坏——它就是这么个精度水平,只是没人验收过这个指标。
大环境还在往这个坑里涌人。国家统计局 10 月 19 日发布,前三季度工业机器人产量同比增长 29.1%,机器人减速器产量增长 44.4%,搬运类自动化是增量主力。增量越大,这个学费交得越多。而头部项目早把精度当命门:猛士汽车总装线那台国产重载机器人,额定载荷 750 公斤,位姿重复精度标到 ±0.15 毫米以内,300 多公斤的车架跨工序转运全程零人工干预。你想想这什么概念——重载设备的厂家把精度当核心指标写进通稿,说明重载搬运的精度不是玄学,是硬指标。
直角坐标机械手的停位为什么会飘:三个原因
第一个,静态精度不是动态精度。样本册上的重复定位精度是空载、低速、实验室工况测的。满载 50 公斤,加减速一过冲,停止位置就散。行业参考值:重载直角坐标机械手空载重复定位能到 ±0.1 毫米量级,满载急停的散布放大到 ±0.5 毫米以上很常见。你验收时空载测挺好,一投产就飘,根子在这。
第二个,定位方式选便宜了。这是最普遍的坑:
| 定位方式 | 精度水平(行业参考值) | 成本 | 适用场景 |
|---|---|---|---|
| 挡块+接近开关 | ±0.5-1mm,受温度、机械间隙影响大 | 低 | 码垛、粗搬运 |
| 伺服定位+机械挡块靠死 | 0.1mm 以内,稳定 | 中 | 定位台交接、上料 |
| 伺服+光栅尺全闭环 | ±0.05-0.2mm,抗干扰 | 高 | 精密装配、检测上下料 |
剪板线那家用的就是挡块加接近开关,几千块省下来,一个班赔十几块板。
第三个,热和间隙。车间早晚温差十几度,金属结构热胀冷缩;导轨用久了间隙变大;气动夹爪抓 50 公斤板,悬伸出去末端还有挠度。这三样单看都不起眼,叠起来就是毫米级的漂移。
怎么改:先测,再把精度挪到夹具上
先测散布。拿百分表或者激光测距,同一工况连续抓放 30 次,记录落点。散布超过工艺窗口的一半,就得动手,别等报废单子说话。
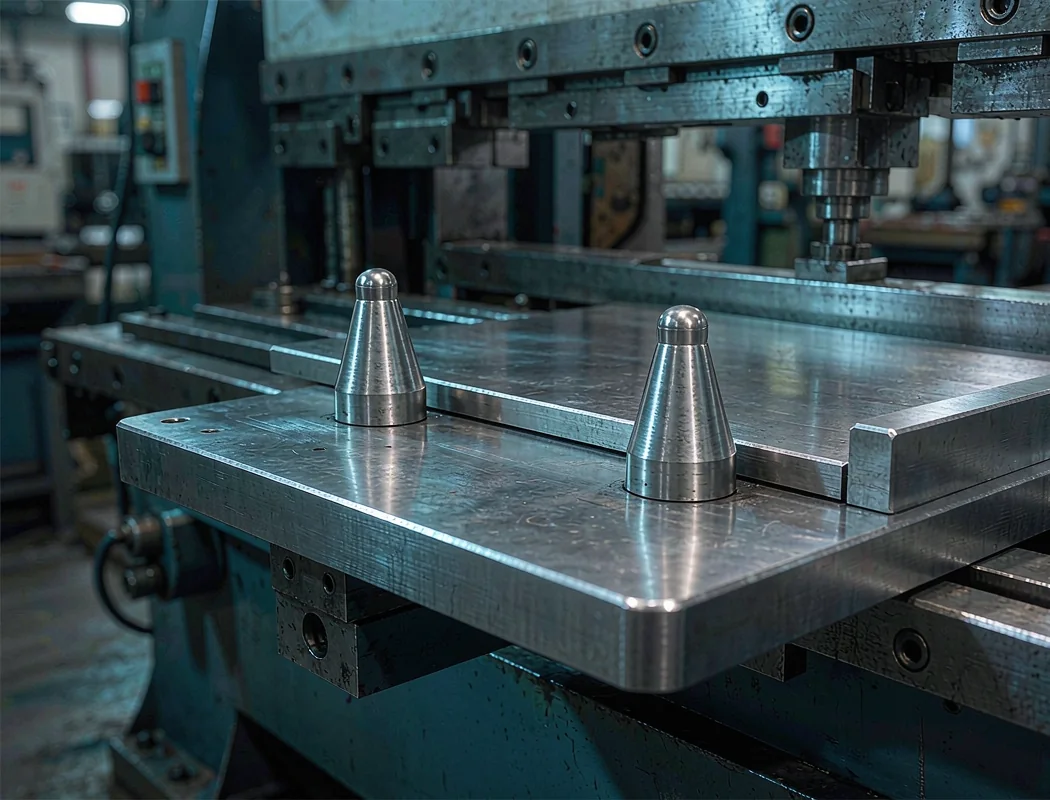
把精度交给夹具,这是最省钱的一步。核心思路:让机械手只干搬运,定位交给工装。定位台加一面两销——两个锥形定位销加一个挡边,机械手停位差个 1 毫米都无所谓,板落下去销子把它别正。改造就是几块机加件,行业参考值几百到几千块,停线一天能干完。剪板线那家改完,一个班的报废从十几件降到零星一两件,改造的钱按材料加返工算,两三个月就省回来了(按该案例测算,行业参考值)。
最后才考虑升级定位方式。确实需要机械手本体精确定位的场合,上伺服慢速趋近加机械挡块靠死,预算够再上光栅尺全闭环,按轴算几万到十几万(行业参考值)。顺序别反——见过客户先花十几万升级伺服,结果夹具还是光板一块,钱花了报废照旧。
写在最后
精度不是越高越好,是越稳越好。重型搬运这笔账的关键动作,是花小钱把精度从机械手挪到夹具上,而不是花大钱去追本体的静态参数。猛士那台 ±0.15 毫米的重载机器人说明头部玩家在卷这个指标,中小厂照抄参数没必要,把散布测清楚、把定位销加上的性价比高得多。
负载与选型的关系,之前写过一篇点焊机器人选型,只看负载等于白买,逻辑是通的;这账背后的思路,跟客户三问里「多久回本」那条也接得上——报废降不下来,回本周期的分母就是空的。
觉得有用,关注我,下期讲客户 80 万买的打磨机器人,用了 3 个月又回来找我改。 站点页脚有订阅入口,RSS 一订,更新自动推给你。
留言聊聊:你车间的搬运机械手,停位散布测过没有?现在用的是挡块还是伺服定位?
信息来源
- 国家统计局 2026 年前三季度国民经济运行情况发布会(2026-10-19,央广网/中国经济网报道):工业机器人产量同比增长 29.1%、机器人减速器产量增长 44.4%、工业自动调节仪表与控制系统产量增长 30.6%——支撑「搬运类自动化放量、增量越大学费越多」的背景论点
- 武汉经开区(汉南区)政府门户网站 2026-09-10 报道:猛士汽车总装线国产重载机器人额定载荷 750 公斤、臂展 3.6 米、位姿重复精度 ±0.15 毫米以内、300 多公斤车架跨工序转运零人工干预——支撑「重载搬运精度是硬指标」论点
- 澎湃新闻 2026 年 5 月报道:上海柴孚 CR5000-3700 重载机器人以 5000.36 公斤极限负载刷新吉尼斯世界纪录并已商业化落地——支撑「重载装备国产化是行业主线」的行业背景
- 空载重复定位 ±0.1 毫米量级、满载急停散布 ±0.5 毫米以上、三类定位方式精度区间、一面两销改造成本几百到几千元、伺服与光栅升级按轴几万到十几万均为行业参考值,基于作者一线项目经验与行业资料整理,非实测值
- 剪板下料线、物流装备厂两个案例为作者 10 多年调试经历,已脱敏处理;回本周期按该案例材料费加返工工时口径测算,属行业参考值