点焊机器人选型,只看负载等于白买
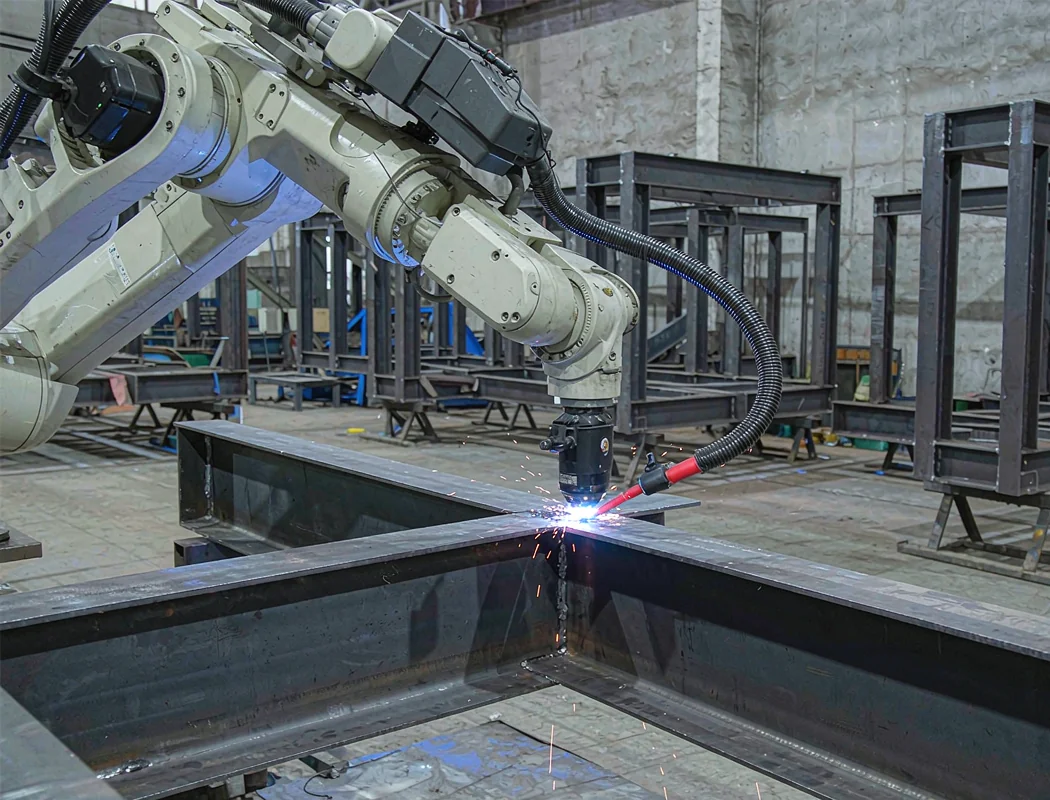
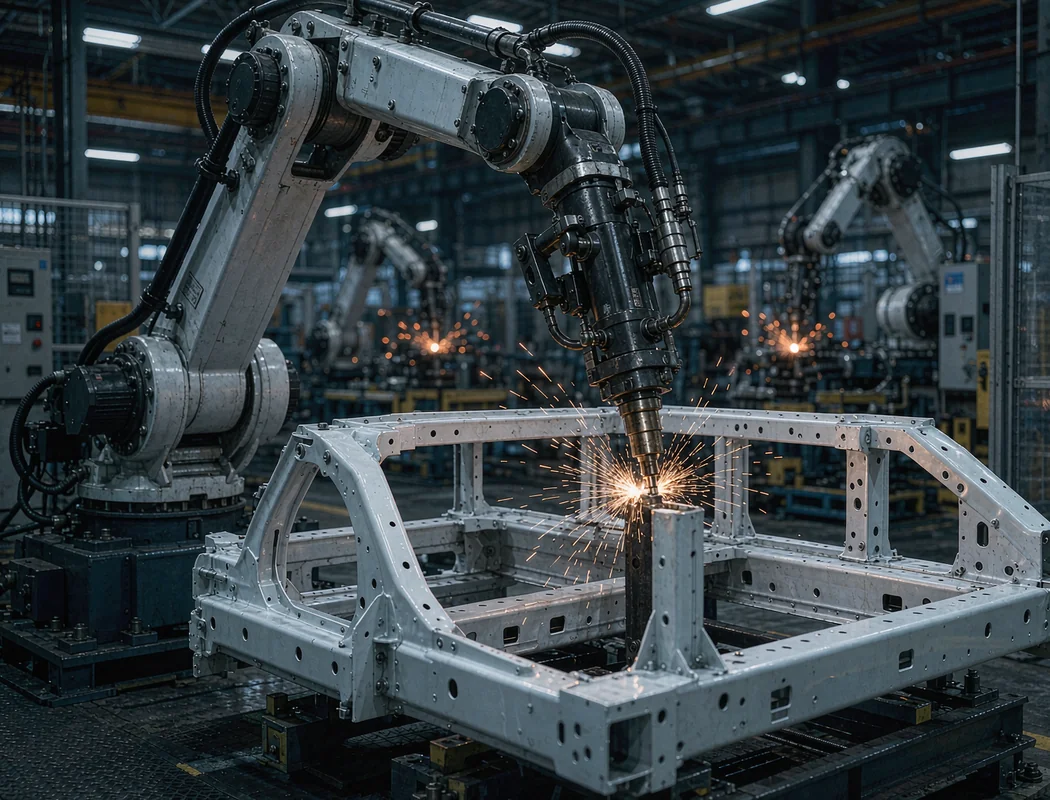
我干了 10 多年机器人集成,点焊站前后装过很多个,弧焊、打磨也都干过。聊点焊机器人选型,十个客户有八个开口就问:这台负载多少公斤?我说句不好听的:只看负载买点焊机器人,等于只看排量买车。焊钳、腕部、节拍、防护,哪一样都能让一台「参数够用」的机器人趴在产线上。 负载只是第一关,点焊和搬运不是一回事 先说个真事。去年一个做农用车车架的客户,自己照着网上查的思路选型:板材加夹具 80 公斤,焊钳 50 公斤,选台 165 公斤负载的机器人,余量还大,稳。机器进场,头两个月没毛病。第三个月开始,腕部 2 轴有异响,电极帽消耗比刚开始翻了一倍多,节拍从 12 秒掉到 17 秒。 到现场一看,问题不在负载吨位,在惯量。他们中途换了把大一号的焊钳,钳体更重、重心离腕部法兰更远。负载表上看没超,腕部允许惯量早超了。机器人天天带病满负荷跑,异响、发热、电极帽跟工件贴合不好,飞溅加大,帽消耗就上去了。这个账老板一直算到机器人报修才算明白。 这就是点焊和搬运不一样的地方。搬运是负载挂在法兰正下方,力臂短;点焊是焊钳探出去夹工件,重心远、惯量大,还得加减加速来回摆。纸面上你对比的是公斤,车间里较劲的是公斤·米。 点焊机器人真正的负担在腕部:焊钳重、重心远、惯量大 六个参数按这个顺序过一遍 我给客户选型,从来不是先报型号,是先过一遍这张表: 参数 看什么 常见坑 负载 焊钳+线缆+修磨器接口全算进去 只算钳体重量,线缆水气管没算 腕部允许惯量 厂家样本里 WCP 一栏,对照焊钳惯量值 换大一号焊钳没人复核,腕轴过载 重复定位精度 ±0.05 到 ±0.1mm 量级都够点焊用 被销售用精度话术加钱,点焊用不上 自由度 6 轴,看焊钳姿态能不能避开夹具 5 轴便宜但姿态不够,现场加弯头凑合 防护等级 焊渣飞溅、粉尘,看 IP54 还是 IP65 裸机装焊渣区,半年线缆皮全是孔 节拍 焊点数×单点时间+空行程,拿真实工件试跑 按理论循环算产能,落地差一截 几个要点展开说。 ...